มองแล้วรู้
ISO 14732:2013 ใช้รับรองผู้ควบคุมเครื่องเชื่อม (welding operator) และผู้ตั้งเครื่องเชื่อม (weld setter) ของการเชื่อมแบบกล (mechanized) และการเชื่อมอัตโนมัติ เมื่อสัญญาหรือมาตรฐานการใช้งานกำหนดให้รับรอง (ข้อ 1)
สิ่งที่มาตรฐานนี้รับรองคือการใช้เครื่อง ช่วงที่รับรองจึงไม่มีตารางความหนา เส้นผ่านศูนย์กลาง หรือลวดเชื่อม เมื่อทำงานตาม WPS ที่รับรองแล้ว ข้อจำกัดมีเพียงรายการการเปลี่ยนแปลงสองชุดของข้อ 4.2 ซึ่งส่วนใหญ่เป็นเรื่องของเครื่องและระบบควบคุม
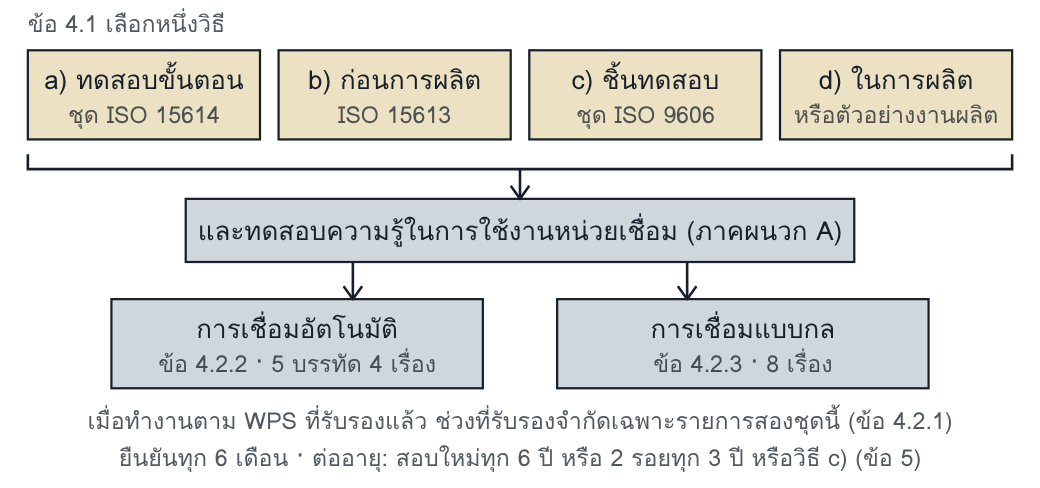
เส้นทางการรับรองตาม ISO 14732:2013 แผนภาพนี้วาดขึ้นเองจากข้อ 4.1 และ 4.2
การเปลี่ยนแปลงที่ต้องรับรองใหม่
| เรื่อง | การเชื่อมอัตโนมัติ (ข้อ 4.2.2) | การเชื่อมแบบกล (ข้อ 4.2.3) |
|---|---|---|
| กระบวนการเชื่อม | เปลี่ยนกระบวนการ ยกเว้นกระบวนการย่อยภายในกระบวนการ 13 | เหมือนกัน |
| เที่ยวเชื่อม | จากเที่ยวเดียวต่อด้านเป็นหลายเที่ยวต่อด้าน แต่ไม่กลับกัน | เหมือนกัน |
| เครื่อง | เปลี่ยนชนิดของหน่วยเชื่อม รวมการเปลี่ยนระบบควบคุมหุ่นยนต์ | ไม่มีในรายการ |
| เซนเซอร์และระบบควบคุม | จากมีเซนเซอร์อาร์กหรือเซนเซอร์รอยต่อเป็นไม่มี ส่วนทิศกลับกัน ตัวบทสองบรรทัดไม่ตรงกัน | ถอดระบบควบคุมความยาวอาร์กอัตโนมัติ · ถอดระบบตามแนวรอยต่ออัตโนมัติ · เปลี่ยนระหว่างการมองตรงกับการมองผ่านระบบระยะไกล ทั้งสองทิศ |
| รอยเชื่อม | ไม่มีในรายการ | เพิ่มตำแหน่งเชื่อมจากที่รับรองแล้ว · ถอดการรองราก (ตัวบทเขียน backing ไม่ระบุชนิด) · ถอดชิ้นแทรกหลอมละลาย (consumable insert) |
ISO 14732:2013 ข้อ 4.2.1 ถึง 4.2.3 กติกาเดียวกันใช้กับผู้ตั้งเครื่องเชื่อม
ทำไมจึงสำคัญ
โรงงานที่เพิ่มรถเชื่อม หัวเชื่อมออร์บิทัล หรือหุ่นยนต์ มักเฝ้าเฉพาะตัวแปรที่คุ้นจากงานเชื่อมด้วยมือ ขณะที่ตัวแปรที่ ISO 14732:2013 นับจริง เช่นการถอดระบบตามแนวรอยต่อ หรือการเปลี่ยนระบบควบคุมหุ่นยนต์ เกิดขึ้นในงานซ่อมบำรุงและงานปรับปรุงเครื่อง ซึ่งอยู่นอกสายตาของผู้ดูแลการรับรองบุคลากร
ตัวอย่างอ่านค่า
ผู้ควบคุมเครื่องเชื่อมคนหนึ่งผ่านการรับรองด้วยวิธี a) จากการเชื่อมชิ้นทดสอบขั้นตอนการเชื่อมของกระบวนการ 121 บนรถเชื่อม ซึ่งเป็นการเชื่อมแบบกล มองตรง มีระบบตามแนวรอยต่ออัตโนมัติ เชื่อมหลายเที่ยวต่อด้าน และผ่านการทดสอบความรู้ตามภาคผนวก A แล้ว วันที่เชื่อมชิ้นทดสอบคือ 5 มิถุนายน 2024 ใบรับรองระบุวิธีต่ออายุ 5.3 a)
งาน ก กระบวนการ 121 เครื่องเดิม ตำแหน่งเดิม ตาม WPS ที่รับรองแล้วอีกฉบับ ซึ่งเหล็กต่างกลุ่มและแผ่นหนากว่า: อยู่ในช่วง เพราะข้อ 4.2.1 ไม่จำกัดเรื่องอื่นนอกจากรายการของข้อ 4.2.3
งาน ข เครื่องเดิม แต่ถอดระบบตามแนวรอยต่ออัตโนมัติออก: ต้องรับรองใหม่ (ข้อ 4.2.3) งาน ค ย้ายไปคุมรถเชื่อมกระบวนการ 135: ต้องรับรองใหม่ เพราะเปลี่ยนกระบวนการเชื่อม ข้อยกเว้นมีเฉพาะการเปลี่ยนภายในกระบวนการ 13
อายุ: ยืนยันทุก 6 เดือน เริ่มรอบแรกวันที่ 5 ธันวาคม 2024 รวม 11 ครั้งก่อนครบ 6 ปี และสอบใหม่ภายในวันที่ 5 มิถุนายน 2030 (ข้อ 5.2 และ 5.3 a)
ตัวอย่างสมมติ แต่งขึ้นเพื่ออธิบายวิธีอ่าน
อ่านแล้วเข้าใจ
มาตรฐานกำหนดอะไร: ขอบเขตและวิธีรับรอง
ขอบเขต (ข้อ 1 และข้อ 3): การเชื่อมอัตโนมัติคือการเชื่อมที่ทุกขั้นตอนทำโดยไม่มีผู้ควบคุมเข้าแทรกระหว่างกระบวนการ หมายเหตุของนิยามระบุว่าปรับตัวแปรด้วยมือระหว่างเชื่อมไม่ได้ (ข้อ 3.1) การเชื่อมแบบกลคือการเชื่อมที่เครื่องรักษาเงื่อนไขการเชื่อม แต่ปรับด้วยมือระหว่างกระบวนการได้ (ข้อ 3.2) ผู้ควบคุมเครื่องเชื่อมคือผู้ที่ควบคุมหรือปรับพารามิเตอร์การเชื่อมใดก็ตาม (ข้อ 3.8) ผู้ตั้งเครื่องเชื่อมคือผู้ที่ตั้งอุปกรณ์เชื่อม (ข้อ 3.9) ผู้ที่ทำเฉพาะการป้อนและนำชิ้นงานออกจากหน่วยเชื่อมอัตโนมัติไม่อยู่ในขอบเขต ผู้ควบคุมและผู้ตั้งเครื่องเชื่อมสลักใช้ข้อกำหนดการทดสอบของ ISO 14555 แต่การรับรองและการต่ออายุเป็นไปตามมาตรฐานนี้
วิธีรับรอง (ข้อ 4.1): การทดสอบต้องทำตาม pWPS หรือ WPS ตามชุด ISO 15609 และต้องรับรองด้วยหนึ่งในสี่วิธี
- a) การทดสอบขั้นตอนการเชื่อมตามชุด ISO 15614
- b) การทดสอบก่อนการผลิตตาม ISO 15613
- c) ชิ้นทดสอบตาม ISO 9606 ส่วนที่เกี่ยวข้อง
- d) การทดสอบในการผลิต หรือการทดสอบตัวอย่างจากการผลิต
สำหรับการเชื่อมอาร์ก วิธี c) และ d) ใช้การทดสอบและเกณฑ์ยอมรับของ ISO 9606 ส่วนที่เกี่ยวข้องสำหรับรอยเชื่อมชนและรอยเชื่อมฉาก หรือ ISO 15614-8 สำหรับรอยเชื่อมท่อกับแผ่นท่อ เว้นแต่มาตรฐานการใช้งานระบุเป็นอย่างอื่น การเชื่อมพอกและกระบวนการที่ไม่ใช่การเชื่อมอาร์กมีข้อกำหนดเฉพาะในข้อเดียวกัน
การทดสอบความรู้: ทุกวิธีต้องเสริมด้วยการทดสอบความรู้ในการใช้งานหน่วยเชื่อมตามภาคผนวก A ซึ่งเป็นข้อกำหนด ส่วนการทดสอบความรู้เทคโนโลยีการเชื่อมตามภาคผนวก B ทำได้ แต่ไม่บังคับ
มาตรฐานกำหนดอะไร: ช่วงที่รับรอง อายุ และใบรับรอง
ตัวแปรสำคัญ (ข้อ 4.2): เมื่อผู้ควบคุมหรือผู้ตั้งเครื่องเชื่อมทำงานตาม WPS ที่รับรองแล้ว ไม่มีข้อจำกัดของช่วงที่รับรองนอกจากรายการในตารางของหน้านี้ รายการของการเชื่อมอัตโนมัติไม่มีเรื่องตำแหน่งเชื่อม ส่วนรายการของการเชื่อมแบบกลอ้างตำแหน่งที่รับรองแล้วตาม ISO 9606-1 ซึ่งตัวบทอ้างแบบไม่ระบุปี
เซนเซอร์ (ข้อ 4.2.2): ข้อนี้มีสองบรรทัด บรรทัดหนึ่งเขียนกว้างว่าการเชื่อมแบบมีหรือไม่มีเซนเซอร์อาร์กหรือเซนเซอร์รอยต่อ อีกบรรทัดระบุทิศ คือจากมีเป็นไม่มี แต่ไม่กลับกัน ตัวบทไม่ได้บอกว่าบรรทัดใดมีน้ำหนักเหนือกว่า เล่มนี้ใช้ทางที่ระวังกว่า คือถือว่าการเปลี่ยนทั้งสองทิศต้องรับรองใหม่ จนกว่าจะตกลงกับผู้ตรวจสอบหรือหน่วยตรวจสอบ (examiner or examining body)
- 5.1 เริ่มต้น: นับจากวันที่เชื่อมชิ้นทดสอบ เมื่อการทดสอบครบและผลยอมรับได้ ใบรับรองแต่ละใบต้องได้รับการยืนยันทุก 6 เดือน มิฉะนั้นใช้ไม่ได้ วิธีต่ออายุตามข้อ 5.3 ต้องระบุในใบรับรองตั้งแต่เวลาที่ออก
- 5.2 ยืนยัน: ทุก 6 เดือน โดยผู้รับผิดชอบกิจกรรมการเชื่อม หรือผู้ตรวจสอบหรือหน่วยตรวจสอบ ยืนยันว่าได้ทำงานในช่วงที่รับรอง ต่ออายุไปอีก 6 เดือน ใช้กับทุกวิธีของข้อ 5.3
- 5.3 ต่ออายุ: ทำโดยผู้ตรวจสอบหรือหน่วยตรวจสอบ a) สอบใหม่ทุก 6 ปี b) ทุก 3 ปี ทดสอบรอยเชื่อมสองรอยที่ทำในช่วง 6 เดือนสุดท้ายของอายุ ด้วยการตรวจด้วยรังสี (RT) การตรวจด้วยคลื่นเสียงความถี่สูง (UT) หรือการทดสอบแบบทำลาย บันทึกผล เกณฑ์ยอมรับตามมาตรฐานการใช้งาน และต้องตรงกับเงื่อนไขของการสอบเดิม ผ่านแล้วต่ออายุอีก 3 ปี c) ใช้ได้ตราบที่ยืนยันตามข้อ 5.2 และครบสามเงื่อนไข คือทำงานให้ผู้ผลิตรายเดิมที่ตนสอบให้ ซึ่งเป็นผู้รับผิดชอบการผลิตผลิตภัณฑ์ ผู้ผลิตผ่านการทวนสอบตามข้อกำหนดคุณภาพของ ISO 3834-2 หรือ ISO 3834-3 และผู้ผลิตมีเอกสารว่าผู้นั้นทำรอยเชื่อมคุณภาพยอมรับได้ตามมาตรฐานการใช้งาน
- 5.4 เพิกถอน: เมื่อมีเหตุเฉพาะให้สงสัยความสามารถ การรับรองที่รองรับงานที่กำลังทำต้องถูกเพิกถอน การรับรองอื่นที่ไม่ถูกสงสัยยังใช้ได้
- ข้อ 6 และ 7: ใบรับรองออกภายใต้ความรับผิดชอบของผู้ตรวจสอบหรือหน่วยตรวจสอบแต่ผู้เดียว ต้องบันทึกเงื่อนไขการทดสอบที่เกี่ยวข้องทั้งหมด และห้ามออกเมื่อไม่ผ่านการทดสอบรายการใด การเปลี่ยนตัวแปรสำคัญเกินช่วงต้องทดสอบใหม่และออกใบใหม่ ใบรับรอง รายงานการทดสอบ และบันทึกการต่ออายุต้องเก็บไว้
จุดที่อ่านผิดบ่อย
- คิดว่าผู้ควบคุมเครื่องเชื่อมที่ผ่านการรับรองคุมเครื่องใดก็ได้ ทั้งที่ในการเชื่อมอัตโนมัติ การเปลี่ยนชนิดของหน่วยเชื่อมหรือระบบควบคุมหุ่นยนต์ต้องรับรองใหม่ (ข้อ 4.2.2)
- ถือว่าผ่านการรับรองแล้วเมื่อชิ้นทดสอบผ่าน โดยไม่มีการทดสอบความรู้ในการใช้งานหน่วยเชื่อม ทั้งที่ข้อ 4.1 บังคับกับทุกวิธี
- ใช้ตัวเลขในแบบใบรับรองของภาคผนวก C เป็นกติกา ทั้งที่ภาคผนวกนั้นเป็นข้อมูลประกอบ และหัวช่องบางช่องใช้ถ้อยคำไม่ตรงกับข้อ 5 รอบเวลาให้อ่านจากข้อ 5.2 และ 5.3
คิดต่อ
ถ้าหลุดซ้ำ ให้สงสัยระบบ
- ทะเบียนบุคลากรงานเชื่อมไม่มีช่องสำหรับชนิดของหน่วยเชื่อม เซนเซอร์ และระบบควบคุมอัตโนมัติที่ใช้สอบ
- การดัดแปลงเครื่อง เช่นถอดระบบตามแนวรอยต่อ หรือเปลี่ยนตัวควบคุมหุ่นยนต์ ไม่ผ่านการทบทวนผลต่อการรับรองบุคลากร
- ไม่มีการกำหนดว่าใครปรับพารามิเตอร์ของเครื่องได้ ผู้ที่มีหน้าที่ป้อนชิ้นงานจึงปรับค่าเองระหว่างกะ
โยงไปหน้าอื่นและเล่มอื่น
| หน้า W11 | ช่างเชื่อมใช้รอบต่ออายุและเงื่อนไขของวิธีต่ออายุอีกชุดหนึ่ง ห้ามใช้แทนกัน |
| ISO 3834 Atlas ข้อ 7 | บุคลากรงานเชื่อม และการรับรองผู้ควบคุมเครื่องเชื่อม |
| ISO 3834 Atlas ข้อ 10 | การควบคุมเครื่องเชื่อมและการทวนสอบค่าของเครื่อง |
| Defect Atlas | ความไม่สมบูรณ์ที่เกิดซ้ำตำแหน่งเดิมในงานเชื่อมแบบกล |
คำถามท้ายหน้า
- พนักงานคนหนึ่งป้อนชิ้นงานเข้าเซลล์หุ่นยนต์ กดเริ่มรอบการผลิต และนำชิ้นงานออก ต้องผ่านการรับรองตาม ISO 14732:2013 หรือไม่ และคำตอบเปลี่ยนเมื่อใด
- ผู้ควบคุมเครื่องเชื่อมผ่านการรับรองกับหุ่นยนต์เชื่อมที่มีเซนเซอร์รอยต่อ โรงงานย้ายเขาไปเซลล์ใหม่ซึ่งใช้ระบบควบคุมหุ่นยนต์อีกชนิดหนึ่งและไม่มีเซนเซอร์ กระบวนการเชื่อมเหมือนเดิม ต้องรับรองใหม่หรือไม่ ด้วยเหตุใด
แนวคำตอบ
- ตัวบทไม่ได้ตอบตรง ข้อ 1 ของ ISO 14732:2013 ยกเว้นเฉพาะผู้ที่ทำแต่การป้อนและนำชิ้นงานออกจากหน่วยเชื่อมอัตโนมัติ ส่วนการกดเริ่มรอบการผลิตอยู่ในนิยามการเดินหน่วยเชื่อมของข้อ 3.11 ซึ่งมาตรฐานนิยามไว้แต่ไม่ได้นำไปใช้ในข้อกำหนดใด การอ่านว่าไม่ต้องรับรองจึงเป็นการตีความ โดยอาศัยว่าเขาไม่ได้ควบคุมหรือปรับพารามิเตอร์การเชื่อม (ข้อ 3.8) และไม่ได้ตั้งอุปกรณ์เชื่อม (ข้อ 3.9) ในงานจริงควรตกลงกับผู้ตรวจสอบหรือหน่วยตรวจสอบก่อน คำตอบเปลี่ยนทันทีเมื่อเขาควบคุมหรือปรับพารามิเตอร์การเชื่อมใดก็ตาม หรือตั้งอุปกรณ์เชื่อม และการรับรองต้องมีเมื่อสัญญาหรือมาตรฐานการใช้งานกำหนด
- ต้องรับรองใหม่ ด้วยสองเหตุตามข้อ 4.2.2 ของ ISO 14732:2013 เหตุแรกคือการเปลี่ยนชนิดของหน่วยเชื่อม ซึ่งรวมการเปลี่ยนระบบควบคุมหุ่นยนต์ เหตุที่สองคือการเปลี่ยนจากการเชื่อมแบบมีเซนเซอร์รอยต่อเป็นไม่มีเซนเซอร์ ซึ่งต้องรับรองใหม่ไม่ว่าอ่านตามบรรทัดใดของข้อ 4.2.2 กระบวนการเชื่อมที่เหมือนเดิมไม่ช่วย เพราะแต่ละรายการของข้อ 4.2.2 นับแยกกัน การรับรองใหม่ต้องมีการทดสอบความรู้ในการใช้งานหน่วยเชื่อมของเครื่องใหม่ตามข้อ 4.1 และภาคผนวก A ด้วย